

Interfaces de capteur de taux de lacet
L'utilité d'un capteur de vitesse de lacet dépend de sa connexion, de sa facilité de personnalisation pour différentes plateformes de véhicules et de la sécurité avec laquelle il arrive à destination. Cet article examine les types d'interfaces courants (analogique, CAN, LIN, SPI), les bonnes pratiques d'installation, les options de personnalisation et les méthodes d'emballage et d'expédition recommandées pour garantir une intégration et une livraison fluides.
1. Types d'interfaces et brochages
- Version de sortie de tension analogique
- Définitions des broches
- VCC: +8 V à +16 V (typiquement +12 V)
- GND: Référence au sol
- DEHORS: Tension analogique (0,5 V–4,5 V mappé sur –FS–+FS)
- STATUT (facultatif): Sortie d'état de défaut/prêt (drain ouvert ou push-pull)
- Notes d'utilisation
- L'impédance de charge doit être comprise entre 1 kΩ et 10 kΩ pour éviter une chute de tension
- Maintenez la longueur du faisceau de câbles en dessous de 500 mm ; si elle est plus longue, augmentez le calibre du fil (≥ AWG22) pour réduire la chute de tension.
- Définitions des broches
- Version de sortie CAN numérique
- Définitions des broches
- VCC: +8 V à +16 V
- GND: Sol
- CAN_H / CAN_L: Lignes de bus CAN différentielles (jusqu'à 1 Mbps)
- RÉVEIL (facultatif): Broche de réveil à fil unique pour les modes veille
- STATUT (facultatif): Indicateur de défaut ou signal prêt
- Notes d'utilisation
- Nécessite une résistance de terminaison de 120 Ω entre CAN_H et CAN_L
- L'ID CAN, le débit binaire et la synchronisation des messages (par exemple, cycle de 10 ms ou 20 ms) peuvent être configurés en usine ou reprogrammés via UDS
- Définitions des broches
- Version de sortie LIN numérique
- Définitions des broches
- VCC: +8 V à +16 V
- GND: Sol
- LIN: Communication LIN monofilaire (généralement 19,2 kbps)
- RÉVEIL (facultatif): Réveil via faible/élevé sur la broche WAKE
- Notes d'utilisation
- Nécessite une résistance de rappel externe (1 kΩ–2,2 kΩ) à +5 V sur la ligne LIN
- L'adresse du nœud (ID esclave) peut être définie en usine ou via la programmation intégrée
- Définitions des broches
- Version de sortie SPI/I²C (développement/test)
- Broches SPI: SCLK (horloge), MISO (entrée maître/sortie esclave), MOSI (sortie maître/entrée esclave), CS (sélection de puce), VCC, GND
- Broches I²C: SCL (horloge), SDA (données), VCC, GND
- Notes d'utilisation
- SPI : assurez-vous que la polarité de l’horloge (CPOL) et la phase (CPHA) correspondent aux paramètres de l’hôte ; horloge recommandée ≤ 5 MHz
- I²C : utiliser des résistances de rappel de 4,7 kΩ à 10 kΩ ; principalement pour l’étalonnage et le prototypage ; la production de masse utilise souvent CAN/LIN
2. Emplacement d'installation et conseils de montage
- Emplacements de montage courants
- Sous la colonne de direction:Proche du centre de gravité du véhicule, minimisant l'erreur de flexion du châssis
- Sous-châssis avant proche:Préféré pour les camions commerciaux et lourds en raison de la proximité du centre de masse du véhicule
- Derrière le tableau de bord: Commun aux modules universels de rechange, se verrouillant dans une sous-structure rigide
- Alignement et orientation
- Assurez-vous que les axes X/Y/Z du capteur sont alignés avec le système de coordonnées du véhicule ; sinon, appliquez une transformation de coordonnées 3D dans l'ECU
- La surface de montage doit être plane et sans espace. Évitez les supports d'isolation en caoutchouc trop épais qui introduisent une inclinaison.
- Méthodes de fixation et matériel
- Boulonné: Boulons M4/M5 avec rondelles élastiques ou écrous de blocage en nylon pour éviter le desserrage sous l'effet des vibrations
- Support encliquetable:Permet un retrait rapide mais doit garantir la résistance du support et un alignement précis
- Époxy/silicone temporaire (test uniquement): Non recommandé pour la production ; à utiliser uniquement sur les véhicules prototypes
- Acheminement du faisceau de câbles
- Longueur: Gardez le faisceau de câbles en dessous de 500 mm ; s'il est plus long, augmentez le calibre du conducteur pour éviter les chutes de tension et ajoutez un blindage si nécessaire.
- Blindage et mise à la terre: Entourez les fils CAN/LIN/analogiques d'un blindage tressé, relié à la terre du châssis au niveau du connecteur pour résister aux interférences électromagnétiques
- Évitez la chaleur et les bords tranchants: Éloignez-vous des tuyaux d'échappement, des points chauds du bloc moteur ou des bords métalliques tranchants à l'intérieur pour éviter l'usure de l'isolation.
Navigation dans la série :
- Positionnement et fonctions principales du capteur de taux de lacet automobile
- Composants principaux et principes de fonctionnement du capteur de vitesse de lacet
- Spécifications techniques et guide des modèles du capteur de vitesse de lacet
- Adaptabilité environnementale et fiabilité du capteur de taux de lacet
- ✅Interfaces de capteur de taux de lacet
- Pourquoi les capteurs de vitesse de lacet tombent en panne : causes profondes, signes avant-coureurs et conseils de réparation
- Comment dépanner les capteurs de vitesse de lacet dans les véhicules modernes
- Comment installer un capteur de vitesse de lacet : guide étape par étape
- Erreurs courantes lors du remplacement du capteur de taux de lacet

Ressources et produits d'articles connexes
Capteur de distance du régulateur de vitesse
1. Le capteur de distance du régulateur de vitesse MOOCAR garantit un espacement constant entre les véhicules en mesurant précisément les distances. 2. Les processus de production du capteur de distance du régulateur de vitesse MOOCAR sont conformes à la norme IATF16949...
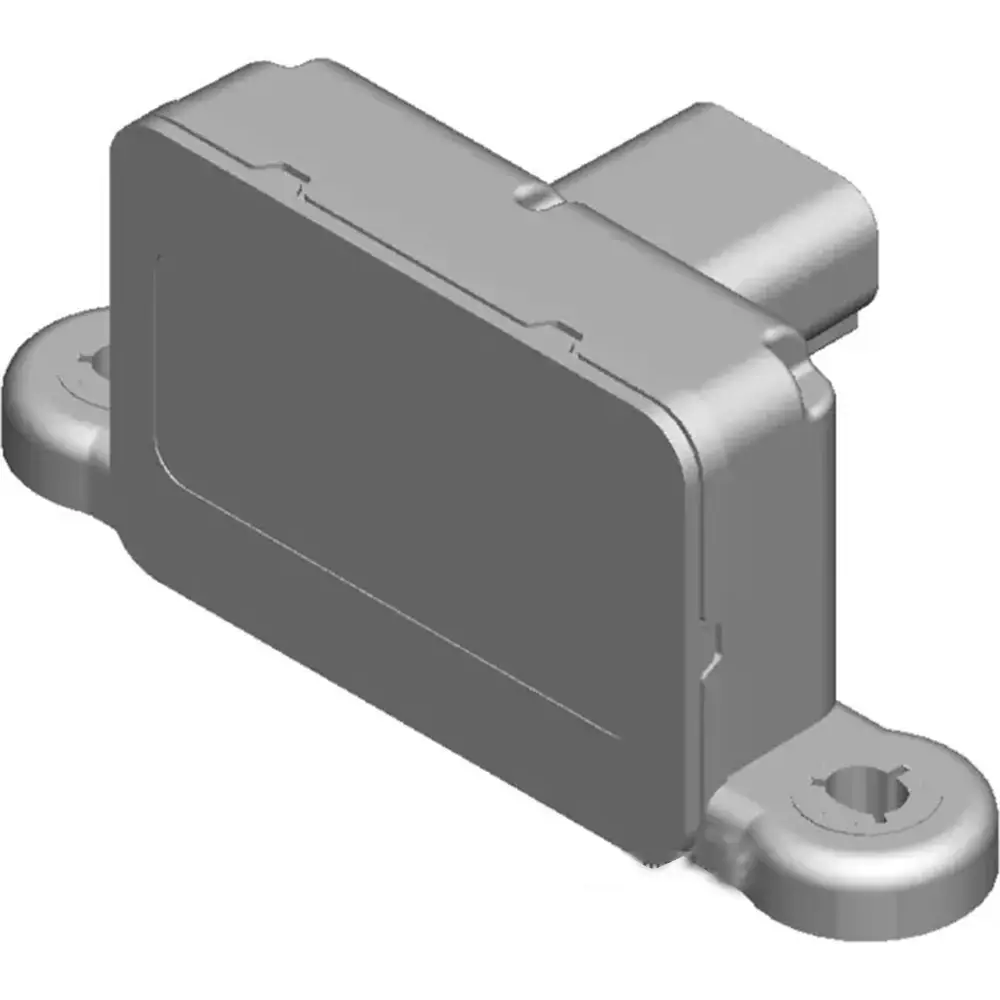
Capteur de vitesse de lacet
1. le capteur de vitesse de lacet MOOCAR fournit des mesures précises de la dynamique du véhicule afin d'améliorer le contrôle de la stabilité. 2. Conçu pour une réponse rapide et des performances constantes, ce capteur améliore la sécurité...
Capteur de cliquetis
Le capteur de cliquetis MOOCAR détecte les vibrations anormales du moteur afin de prévenir les dommages et d'optimiser les performances. Les processus de production du MOOCAR Knock Sensor sont conformes aux normes IATF16949 et ISO14001, avec...
Adaptabilité environnementale et fiabilité du capteur de taux de lacet
Explore la conception à haute/basse température des capteurs de taux de lacet, les tests de vibrations et de chocs, la protection contre la poussière/l'eau et les stratégies CEM pour garantir des performances stables dans des conditions difficiles.
Principes fondamentaux des capteurs d'angle de braquage automobile et leur rôle dans la dynamique du véhicule
Découvrez le fonctionnement des capteurs d'angle de braquage, leurs principales technologies et leur rôle essentiel dans des systèmes tels que l'ESP, l'ADAS et la direction assistée électrique. Un guide de...
Architecture de conception — Structure du capteur, redondance et interfaces de signal
Explorez l'architecture de conception des capteurs d'angle de braquage, y compris la redondance à deux canaux, les interfaces CAN/SENT et les caractéristiques de sécurité conformes à la norme ISO 26262. Idéal pour les ingénieurs et les techniciens...